
Robot cortacésped sin cable perimetral: cómo funciona y cuál elegir para tu jardín
Los robots cortacésped sin cable perimetral han cambiado mucho en pocos años. Hemos pasado de robots que necesitaban un cable físico para delimitar el jardín a máquinas capaces de trabajar con mapas virtuales mediante posicionamiento por satélite, RTK, LiDAR, cámaras y sistemas que combinan varias tecnologías.
Pero hay algo que conviene aclarar desde el principio:
que un robot no necesite cable perimetral no significa que sea adecuado para cualquier jardín.
El robot sigue necesitando saber dónde está, dónde termina el césped, por dónde puede circular y qué zonas debe evitar. Lo que cambia es la forma de obtener esa información.
En Mowex trabajamos con robots cortacésped con cable y con sistemas GNSS, RTK, LiDAR y visión. Y nuestra experiencia nos ha enseñado que la pregunta no debería ser únicamente “¿cuál es el mejor robot cortacésped sin cable?”, sino:
“¿Qué sistema puede funcionar correctamente en mi jardín?”
Para responderla hay que mirar algo más que los metros cuadrados.
¿Qué es un robot cortacésped sin cable perimetral?
Un robot cortacésped tradicional utiliza un cable instalado alrededor de la zona de trabajo. El robot detecta su señal y utiliza ese límite físico para mantenerse dentro del césped.
Los robots sin cable sustituyen ese límite por sistemas de posicionamiento y navegación que permiten trabajar con un mapa virtual del jardín.
Dependiendo del modelo, podemos crear diferentes áreas de trabajo, zonas prohibidas, pasos entre sectores o límites virtuales sin tener que modificar físicamente un cable.
Una de sus grandes ventajas es precisamente esa flexibilidad.
En una instalación de aproximadamente 6.000 m², por ejemplo, el propietario decidió incorporar posteriormente una zona situada junto al parking. Pudimos modificar el perímetro y los parámetros de trabajo a distancia desde la plataforma de gestión del robot, sin tener que desplazarnos para rehacer un límite físico.
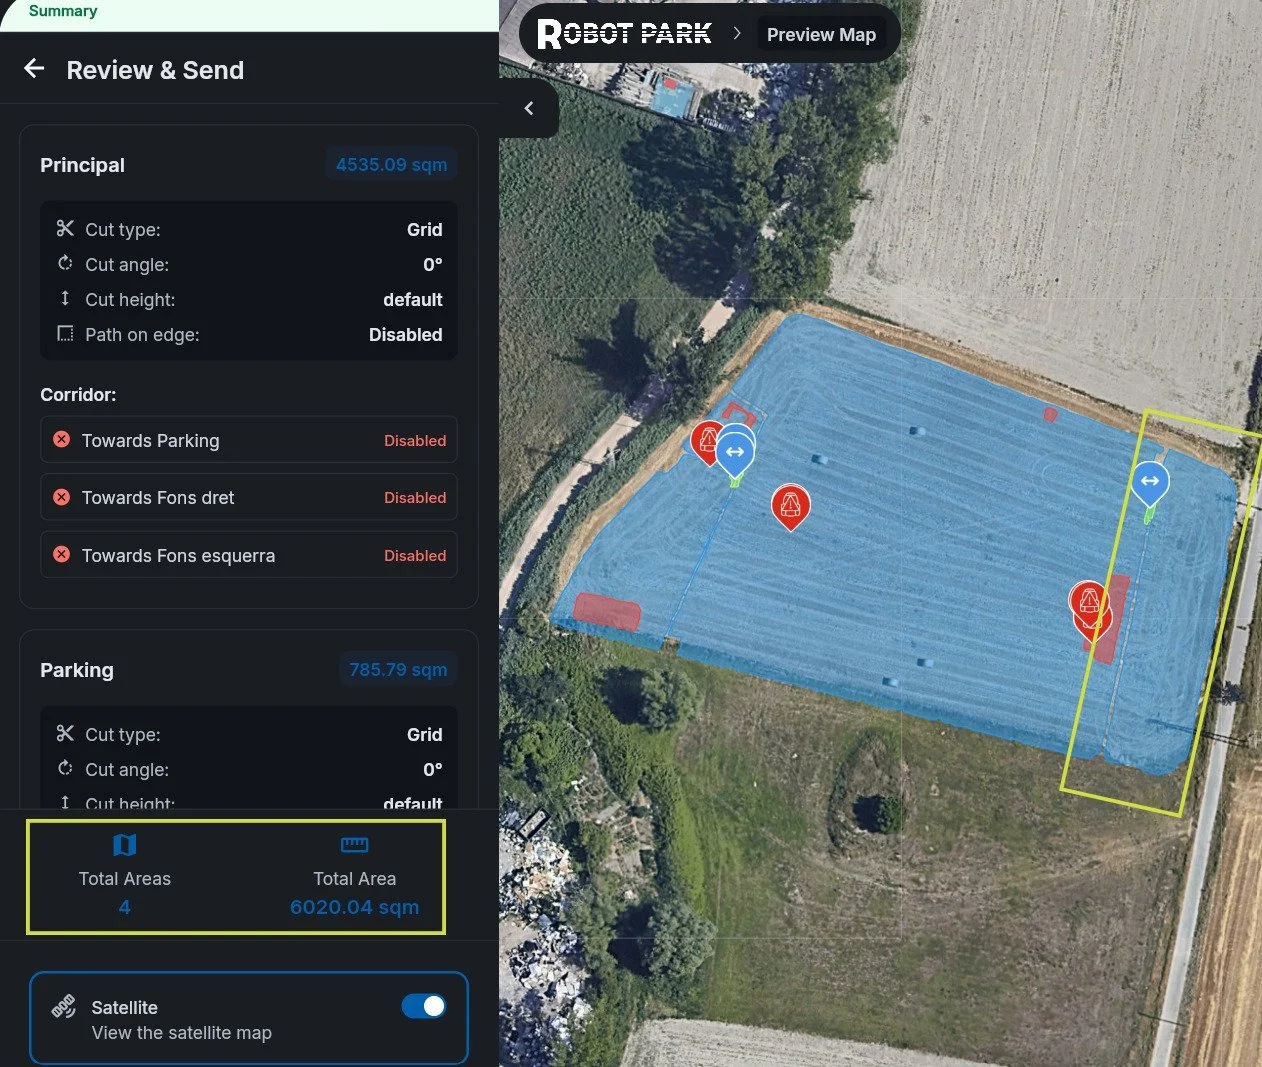
Mapa de una instalación real de aproximadamente 6.000 m² modificado en remoto para incorporar una nueva zona de trabajo.
Pero para que un límite virtual funcione, el robot tiene que saber dónde se encuentra con suficiente precisión.
Y aquí empiezan las diferencias entre tecnologías.
¿Cómo sabe un robot sin cable dónde está?
No todos los robots cortacésped sin cable se orientan de la misma manera.
A lo largo de estos últimos años hemos trabajado con distintas generaciones de navegación: GNSS, RTK, LiDAR, cámaras, visión artificial e incluso sistemas experimentales basados en otros sensores.
Actualmente, además, es cada vez más habitual encontrar sistemas híbridos que combinan varias tecnologías.
No necesitas convertirte en experto para comprar un robot. Pero sí merece la pena entender qué necesita cada sistema para funcionar correctamente.
GNSS: saber aproximadamente dónde está el robot
GNSS es el término que engloba diferentes sistemas de navegación por satélite.
Antes de la expansión del RTK ya existían robots cortacésped que utilizaban posicionamiento satelital para conocer aproximadamente en qué parte del jardín se encontraban.
El software podía utilizar esa información para dividir el área y organizar mejor el trabajo. Era una mejora importante respecto a un movimiento completamente aleatorio, pero esa posición por sí sola no ofrecía la precisión necesaria para sustituir un cable físico por un perímetro virtual preciso.
La llegada del RTK cambió considerablemente esta situación.
RTK: llevar el posicionamiento a precisión centimétrica
RTK (Real-Time Kinematic) utiliza información de corrección para mejorar considerablemente la precisión del posicionamiento por satélite.
En términos sencillos: mientras un sistema GNSS convencional puede ayudar al robot a conocer aproximadamente dónde se encuentra, RTK permite llevar ese posicionamiento a un nivel de precisión suficiente para trabajar con límites virtuales mucho más precisos.
Dependiendo del sistema, esas correcciones pueden recibirse mediante una estación RTK instalada en la propiedad o mediante otros servicios de corrección compatibles.
Esto permite crear perímetros, zonas de exclusión, recorridos y áreas de trabajo desde el software.
Pero RTK tiene una condición importante: necesita unas condiciones adecuadas de recepción de señal.
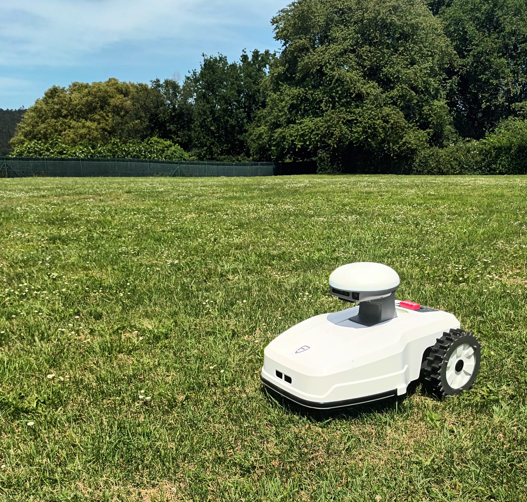
Los espacios abiertos suelen ofrecer mejores condiciones para el posicionamiento por satélite, aunque siempre debe comprobarse el conjunto de la zona de trabajo.
Árboles, construcciones y otros elementos que dificulten la visibilidad del cielo pueden complicar el posicionamiento. También pueden existir interferencias asociadas al entorno y determinadas instalaciones.
Por eso no basta con comprobar que el centro del jardín está despejado. Hay que estudiar también qué ocurre junto a la vivienda, debajo de árboles, en pasillos o entre construcciones.
LiDAR: cuando el robot utiliza el entorno para orientarse
LiDAR funciona de una forma muy diferente.
Podemos entenderlo como un escáner láser del entorno. El robot mide lo que tiene alrededor y utiliza esas referencias para construir un mapa y localizarse dentro de él.
Aquí encontramos una diferencia interesante respecto al RTK.
Un sistema basado principalmente en satélites agradece disponer de buenas condiciones de recepción. El LiDAR, en cambio, necesita referencias físicas que pueda identificar en su entorno.
Árboles, paredes, construcciones y otros elementos pueden proporcionar información útil para localizarse.
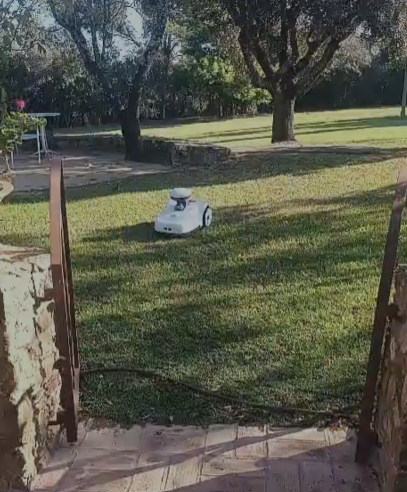
Robot cortacésped con navegación LiDAR trabajando en un jardín con árboles y diferentes referencias físicas.
Esto no significa que “si hay árboles, hay que utilizar LiDAR”.
También tiene limitaciones.
Imaginemos un gran campo de fútbol completamente abierto y uniforme. Cuando el robot se encuentra en el centro, puede tener muy pocas referencias físicas diferenciables dentro del alcance de su sensor. En determinadas arquitecturas LiDAR, eso puede dificultar que determine con precisión en qué punto del mapa se encuentra.
El mismo campo, sin embargo, puede ofrecer muy buenas condiciones de cielo para un sistema basado en satélites.
Por eso RTK y LiDAR no son simplemente dos versiones de lo mismo. Obtienen la información necesaria para localizar el robot de maneras diferentes.
¿Qué ocurre con las cámaras y la visión artificial?
Las cámaras añaden otra fuente de información.
Mediante algoritmos de visión, un robot puede identificar determinados elementos del entorno y actuar en consecuencia: reconocer un obstáculo, modificar su trayectoria o aplicar una maniobra para evitarlo.
Pero aquí conviene diferenciar dos conceptos que comercialmente suelen mezclarse.
Tener una cámara no significa necesariamente que el robot navegue exclusivamente mediante visión.
En muchos sistemas la cámara complementa otra tecnología principal. Por ejemplo, un robot puede utilizar RTK para posicionarse y la visión para reconocer obstáculos y mejorar su navegación.
En determinadas plataformas, la visión también puede ayudar a mantener temporalmente la navegación cuando el posicionamiento principal pierde calidad. Algo similar ocurre en sistemas que combinan RTK con LiDAR.
Esta es una de las razones por las que cada vez veremos más robots híbridos.
En lugar de preguntarnos solamente “¿lleva RTK, LiDAR o cámara?”, resulta más útil entender qué tecnología utiliza para localizarse y qué sistemas complementarios utiliza cuando las condiciones se complican.
¿RTK, LiDAR o visión? Primero miramos el jardín
Cuando estudiamos una instalación, no empezamos preguntándonos qué robot queremos colocar.
Empezamos mirando el jardín.
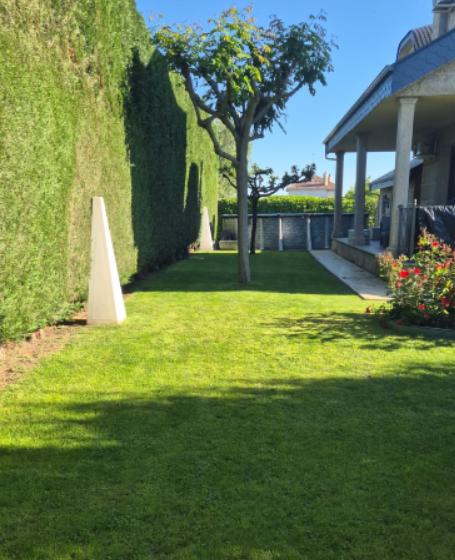
Árboles, setos, edificios y zonas estrechas pueden condicionar la elección del sistema aunque la superficie de césped sea relativamente pequeña.
Estas son algunas de las cosas que comprobamos.
Visibilidad del cielo
Si valoramos un sistema dependiente del posicionamiento por satélite, observamos las condiciones en toda la zona de trabajo.
Un jardín abierto no plantea el mismo escenario que otro rodeado por una vivienda, muros altos o vegetación densa.
Obstáculos y referencias
No importa solamente cuántos obstáculos existen, sino cuáles son y cómo están distribuidos.
Un árbol aislado en una zona abierta no genera las mismas condiciones que varios árboles cubriendo buena parte del césped.
Y lo que puede perjudicar a una tecnología puede proporcionar información útil a otra.
Pasos estrechos
Aquí aparece una cuestión que a veces se olvida al comparar fichas técnicas: el robot sigue siendo una máquina física.
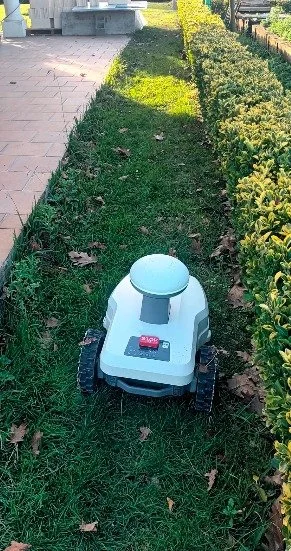
La precisión de navegación no es el único factor: las dimensiones del robot y su capacidad de maniobra también determinan por dónde puede trabajar.
Podemos tener un sistema de posicionamiento excelente y un robot que, por sus dimensiones o capacidad de giro, no sea adecuado para un determinado paso.
Pendiente, suelo y tipo de césped
La pendiente máxima anunciada por el fabricante es un dato útil, pero no explica por sí sola cómo se desplazará el robot.
La consistencia del terreno y el tipo de vegetación también importan.
Un terreno firme con césped uniforme puede exigir menos tracción que una superficie blanda o con vegetación que ofrezca mayor resistencia.
Por eso incluso un jardín relativamente llano puede beneficiarse de una plataforma con mayor capacidad de tracción.
Bordes, piscinas y desniveles
También estudiamos qué ocurre cuando termina el césped.
No es lo mismo que el límite termine sobre un pavimento a nivel que junto a una piscina, una pendiente pronunciada o una caída.
Cuando existe riesgo de caída, no nos conformamos con saber que el robot permite dibujar un límite virtual: debemos valorar qué margen de seguridad ofrece el conjunto de navegación y detección.
Corriente y conectividad
También necesitamos saber dónde puede instalarse la base de carga y qué puntos de corriente existen.
Y hay una confusión frecuente:
Sin cable perimetral no significa necesariamente sin Internet.
La dependencia de Wi-Fi, 4G u otros servicios depende de cada plataforma.
Hay robots capaces de gestionar localmente su navegación y utilizar Internet principalmente para que el propietario pueda acceder a ellos en remoto. Otros sistemas necesitan conectividad para determinadas funciones o para el intercambio de información.
Es un aspecto que conviene comprobar modelo por modelo.
¿Cuándo NO recomendamos un robot sin cable?
Este punto es tan importante como conocer sus ventajas.
Las tecnologías inalámbricas han avanzado enormemente, pero todavía encontramos jardines donde preferimos instalar un sistema tradicional.
Hace pocos días estudiamos uno.
Era un jardín estrecho, con pendiente, abundante vegetación y palmeras, numerosos obstáculos y varios límites delicados con riesgo de caída.
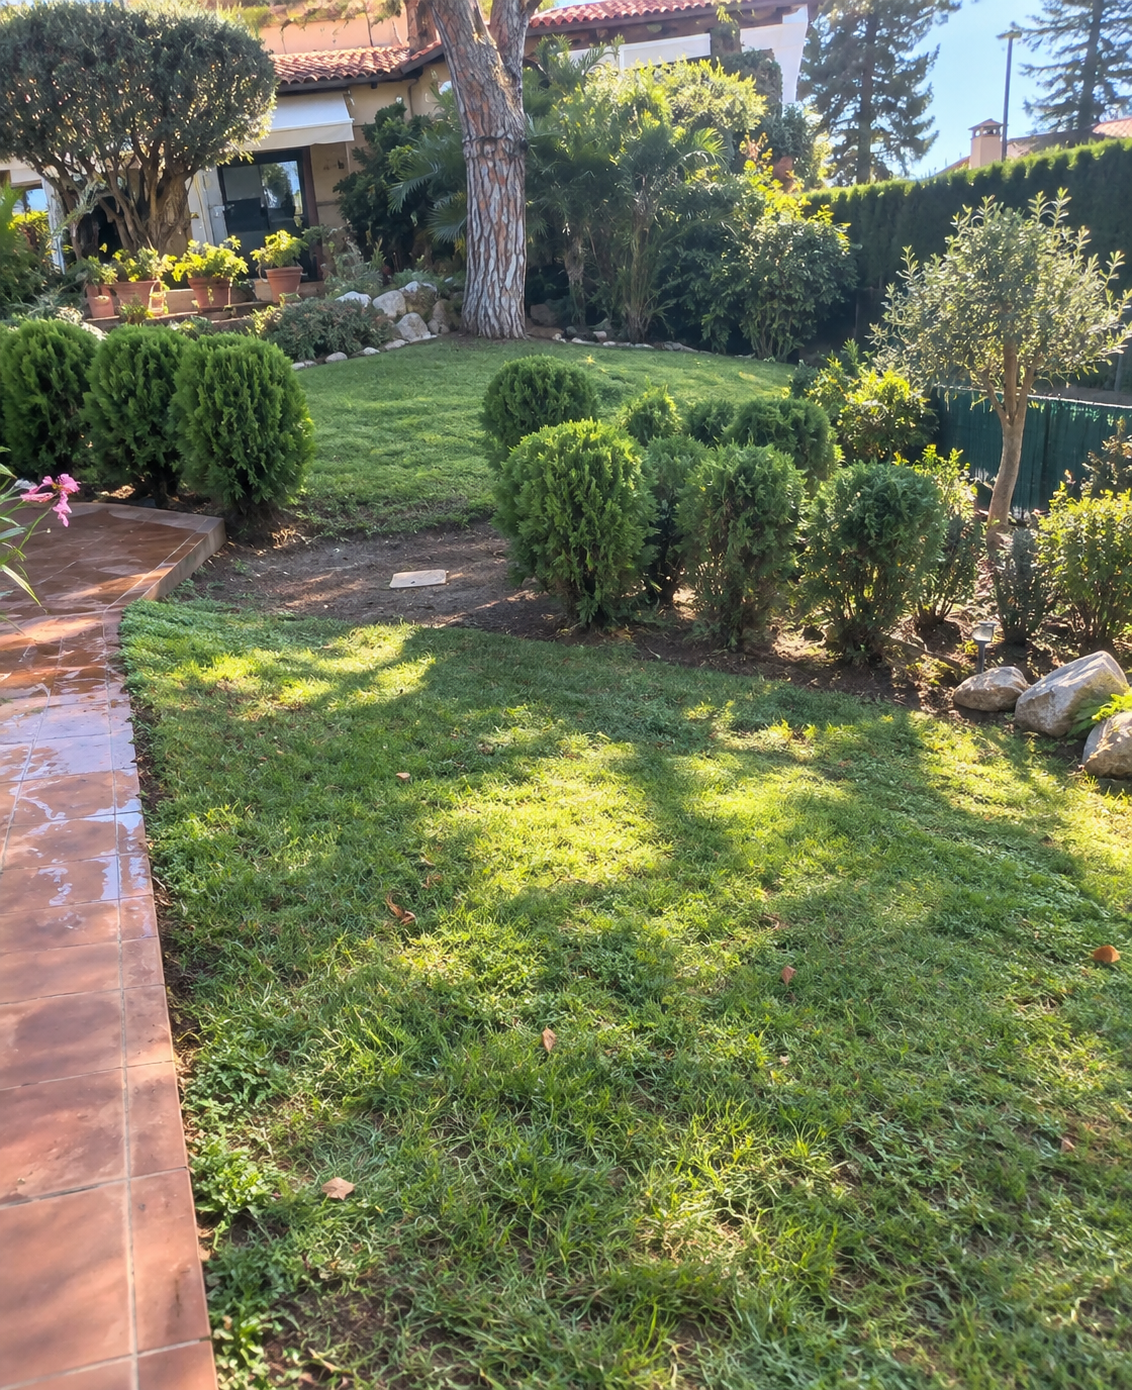
Jardín analizado por Mowex en septiembre de 2026. Por la combinación de vegetación, obstáculos, zonas estrechas, pendiente y límites complejos descartamos las alternativas sin cable y recomendamos una instalación mediante cable perimetral.
Podíamos intentar encajar alguna de las nuevas tecnologías.
Pero no consideramos que fuese la solución adecuada.
La propuesta fue instalar un robot con cable perimetral.
Y este caso resume bastante bien nuestra forma de trabajar:
que una tecnología sea más nueva no significa que sea mejor para todos los jardines.
Si consideramos que un robot tradicional va a trabajar con mayor seguridad y fiabilidad en una instalación concreta, preferimos recomendarlo.
¿Qué ventajas tiene entonces eliminar el cable?
Cuando las condiciones son adecuadas, los robots sin cable ofrecen ventajas importantes.
Una de las principales es la flexibilidad para modificar el jardín.
En sistemas compatibles podemos modificar límites, crear zonas de exclusión o adaptar áreas de trabajo mediante software sin tener que intervenir físicamente sobre un cable instalado.
También desaparecen incidencias propias del cable perimetral, como roturas o deterioro de conexiones.
Además, muchos sistemas modernos permiten trabajar mediante patrones ordenados en lugar de utilizar únicamente desplazamientos aleatorios. Esto facilita una gestión más estructurada de las diferentes zonas.
Pero incorporar más tecnología también cambia la naturaleza de algunas averías.
¿Son más complicados de reparar?
Después de años reparando robots tradicionales y nuevas generaciones, hay una diferencia que consideramos importante.
En un robot convencional, muchas averías pueden localizarse en un componente determinado. Se diagnostica el problema, se sustituye la pieza afectada y el robot vuelve a trabajar.
En un robot avanzado pueden intervenir más variables: sensores, electrónica, posicionamiento, comunicaciones, firmware, configuración o software.
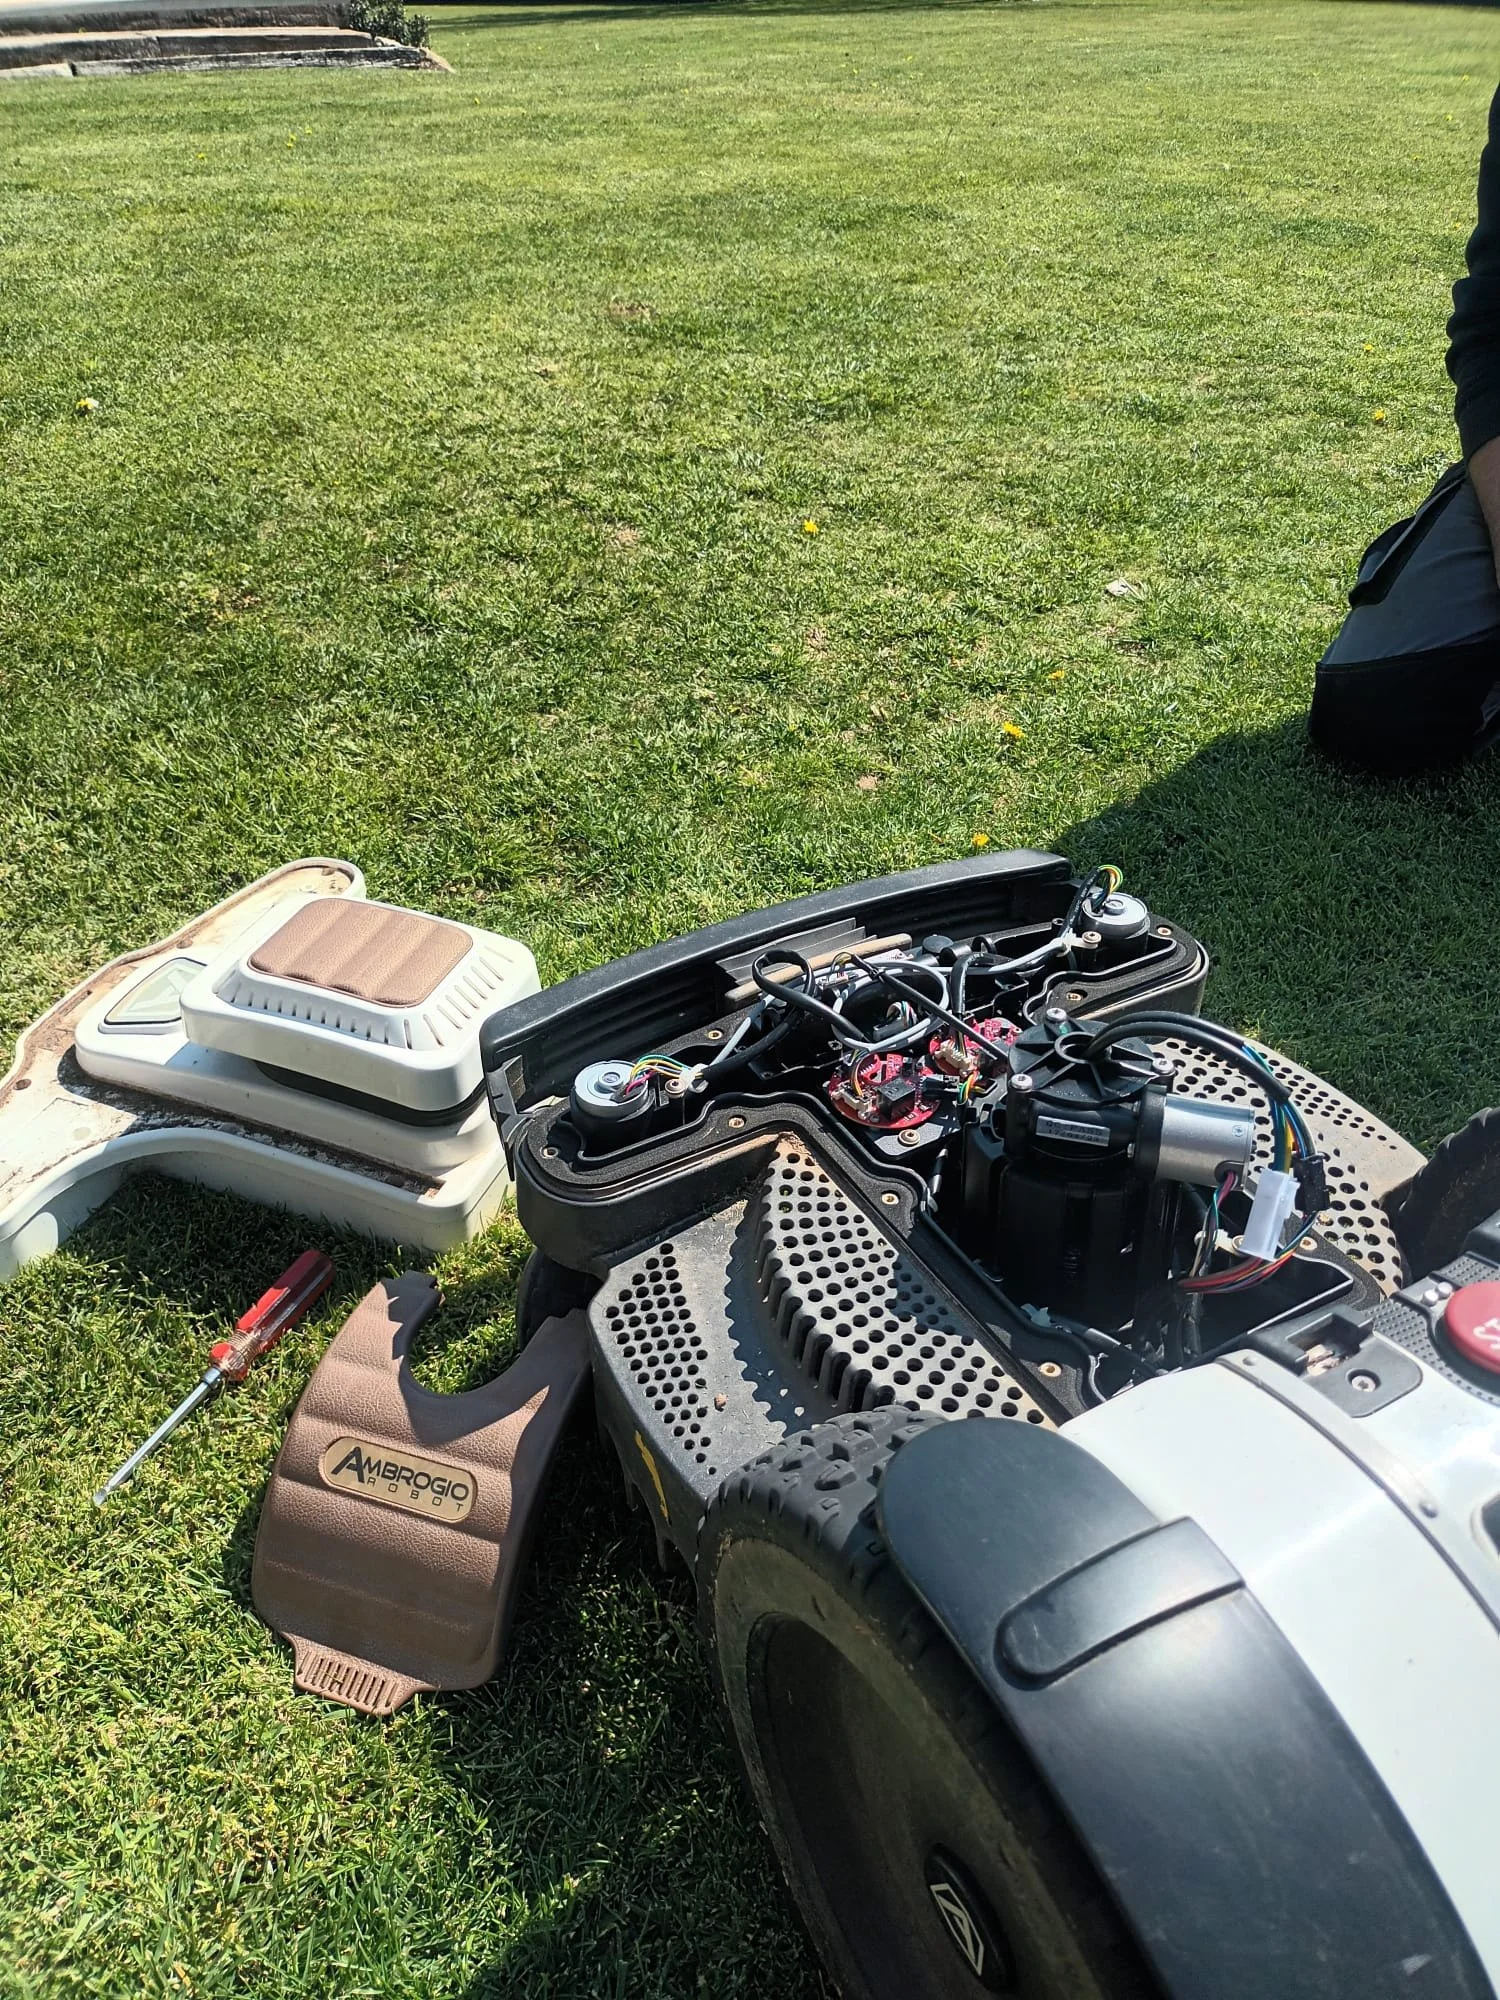
Robot cortacésped durante una intervención técnica. En las nuevas generaciones, el diagnóstico puede involucrar tanto componentes físicos como electrónica, comunicaciones o software.
Esto no significa que un robot avanzado tenga que averiarse más.
Significa que algunas incidencias pueden necesitar un diagnóstico más especializado y, en ocasiones, intervención del fabricante o de su plataforma técnica.
Por eso, cuanto más sofisticado es el robot, más importancia damos a algo que no siempre aparece destacado en una ficha técnica:
quién podrá ayudarte después de comprarlo.
Disponibilidad de repuestos, soporte técnico, actualizaciones y servicio posventa también forman parte del producto.
Los metros cuadrados no son suficientes para elegir
Es habitual encontrar robots clasificados como:
“hasta 500 m²”, “hasta 1.000 m²”, “hasta 3.000 m²”...
Es un dato necesario. Pero es solamente el principio.
Dos jardines de 1.000 m² pueden necesitar robots completamente diferentes.
Uno puede ser abierto, llano y regular.
El otro puede tener árboles, zonas estrechas, pendientes, suelo blando, diferentes áreas y una piscina.
La superficie nos ayuda a saber qué capacidad de trabajo necesitamos.
El jardín nos dice qué robot necesitamos.
Entonces, ¿qué robot cortacésped sin cable elegir?
Si alguien nos dice solamente “tengo 1.000 m² y quiero un robot sin cable”, todavía no tenemos información suficiente para recomendarle uno.
Antes queremos saber:
Qué superficie real de césped debe trabajar;
Qué árboles, edificios y obstáculos existen;
Si hay piscina, desniveles o bordes delicados;
Cuáles son los pasos más estrechos;
Qué pendientes encontramos;
Cómo es el terreno y el césped;
Dónde podemos instalar la base;
Qué conectividad existe;
Qué presupuesto quiere destinar al robot.
A partir de ahí podemos decidir si tiene más sentido RTK, LiDAR, un sistema híbrido o incluso volver a algo aparentemente más sencillo: el cable perimetral.
Porque nuestro objetivo no debería ser instalar la tecnología más moderna.
Debería ser: instalar un robot que pueda trabajar correctamente en ese jardín.
Preguntas frecuentes sobre robots cortacésped sin cable
¿Todos los robots cortacésped sin cable utilizan GPS?
No. Existen sistemas basados en posicionamiento por satélite, RTK, LiDAR y visión, así como plataformas que combinan varias de estas tecnologías.
¿Un robot cortacésped sin cable necesita Wi-Fi?
No necesariamente. Depende del modelo y de su arquitectura. Algunos robots pueden gestionar localmente el trabajo y utilizar Internet principalmente para funciones remotas, mientras que otros necesitan conectividad para determinadas funciones.
¿Funcionan los robots RTK debajo de árboles?
Depende de las condiciones. Los árboles pueden dificultar la recepción necesaria para el posicionamiento por satélite, pero el resultado depende de la densidad de vegetación, la geometría del entorno y los sistemas complementarios utilizados por el robot.
¿LiDAR es mejor que RTK?
No de forma universal. Obtienen sus referencias de maneras diferentes. Las características del jardín pueden favorecer un sistema u otro.
¿Puedo cambiar el mapa después de instalar el robot?
En sistemas compatibles con mapas y perímetros virtuales pueden modificarse áreas, límites o zonas de exclusión mediante software. Las posibilidades concretas dependen del modelo.
¿Sigue teniendo sentido un robot con cable perimetral?
Sí. Hay jardines donde un sistema tradicional continúa siendo una solución más adecuada. En Mowex seguimos recomendándolo cuando las condiciones de la instalación lo justifican.
¿No sabes qué tecnología encaja en tu jardín?
Elegir un robot cortacésped únicamente por superficie o por especificaciones puede llevar a comprar una máquina técnicamente muy avanzada que no sea la más adecuada para el entorno donde tendrá que trabajar.
En Mowex trabajamos con diferentes tecnologías de robótica de jardín y podemos ayudarte a valorar las características de tu instalación antes de elegir.
La mejor tecnología no es necesariamente la que incorpora más sensores.
Es la que funciona correctamente donde la necesitas.
