
Robot cortacésped para jardines difíciles: cómo elegirlo cuando hay árboles, pendientes y varias zonas
Comprar un robot cortacésped para un jardín rectangular y despejado puede ser relativamente sencillo. La decisión se complica cuando hay árboles, desniveles, obstáculos, piscinas o zonas de césped separadas por caminos.
En estos casos, los metros cuadrados dejan de ser el único criterio importante. Un robot puede tener capacidad suficiente para cortar toda la superficie y, sin embargo, tener dificultades para desplazarse entre las distintas áreas.
En Mowex hemos analizado recientemente un jardín de casi 1.800 m² de césped que reúne muchas de estas condiciones. Este caso nos sirve para explicar qué comprobamos antes de recomendar una instalación y por qué, en ocasiones, la diferencia no está solo en el robot, sino también en su software.
El caso real: casi 1.800 m² repartidos en tres zonas
La finca que visitamos combina espacios abiertos, árboles de gran tamaño, zonas ajardinadas con obstáculos, pendientes, piscina y diferentes superficies pavimentadas.
Durante la visita distinguimos tres áreas de trabajo:
Zona principal: aproximadamente 1.307 m².
Zona secundaria: aproximadamente 393 m².
Zona pequeña: aproximadamente 96 m².
La suma de las superficies medidas es de unos 1.797 m² de césped.
Sobre el papel, podríamos buscar un robot cortacésped con capacidad suficiente para trabajar unos 2.000 m². Pero esa selección no resolvería todavía las preguntas más importantes.
¿Puede orientarse correctamente bajo los árboles? ¿Es capaz de recorrer las pendientes? ¿Puede circular entre las tres áreas sin cortar sobre el pavimento? ¿Cómo evitaremos que se aproxime demasiado a la piscina o a determinados obstáculos?
Son estas condiciones las que terminan definiendo la instalación.
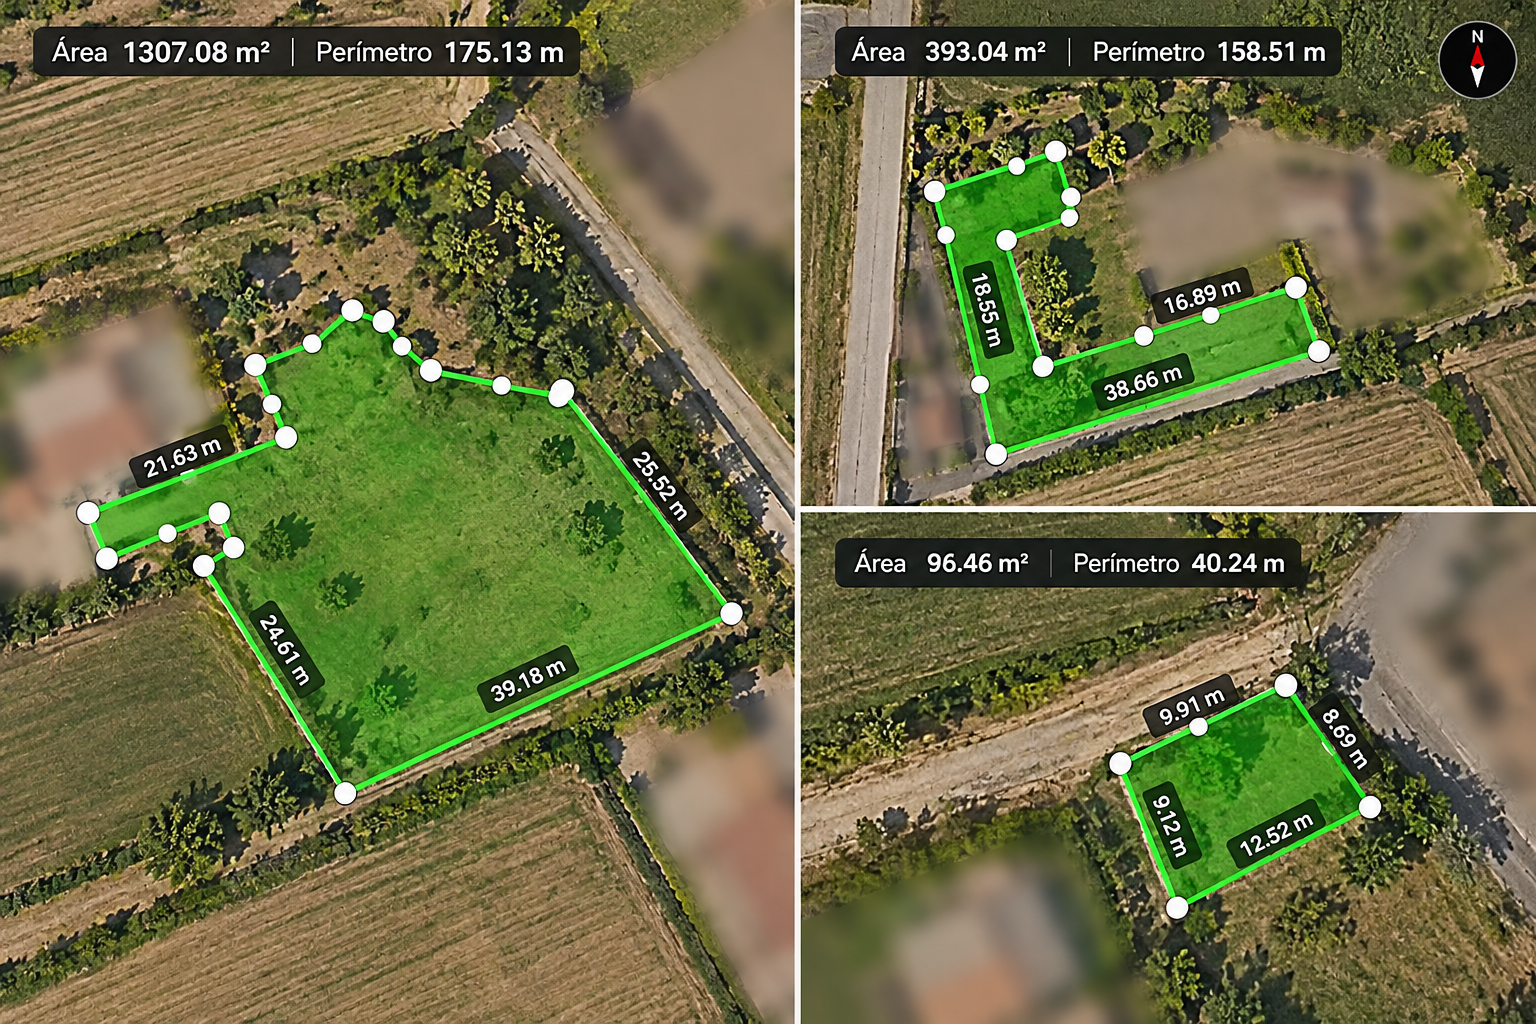
Esquema de las tres áreas, con sus superficies y conexiones.
1. Medir el césped real, no toda la parcela
La primera comprobación consiste en calcular qué superficie necesita mantenimiento.
Una finca puede tener 2.500 m², pero una parte puede estar ocupada por la vivienda, la piscina, terrazas, caminos y zonas ajardinadas que no requieren siega.
También importa cómo está distribuido el césped. No es lo mismo cortar 1.800 m² continuos que trabajar tres sectores separados por edificios, setos o pavimento.
Por eso medimos las zonas individualmente y estudiamos las conexiones antes de seleccionar un modelo.
La capacidad de trabajo anunciada por el fabricante es un punto de partida, no una garantía de que el robot podrá gestionar cualquier distribución.
2. Árboles, edificios y obstáculos: elegir bien la navegación
En este jardín encontramos tanto zonas despejadas como sectores con árboles y vegetación abundante.
Esa combinación obliga a estudiar cómo se orientará el robot en cada parte de la finca.
Los sistemas RTK utilizan posicionamiento por satélite con correcciones de precisión. Pueden ofrecer resultados excelentes en espacios abiertos, pero la recepción puede complicarse junto a construcciones o bajo determinadas cubiertas vegetales.
Los sistemas LiDAR utilizan información del entorno para orientarse. Pueden resultar especialmente útiles en jardines con referencias físicas abundantes, aunque también presentan limitaciones cuando el entorno ofrece pocas características reconocibles.
La visión mediante cámaras puede complementar la navegación y ayudar a detectar obstáculos. Algunas plataformas combinan varias tecnologías para adaptarse a situaciones diferentes.
No existe una tecnología que sea automáticamente la mejor para todos los jardines.
Si quieres profundizar en estas diferencias, puedes consultar nuestra guía sobre RTK vs LiDAR: diferencias y cuál elegir según tu jardín.
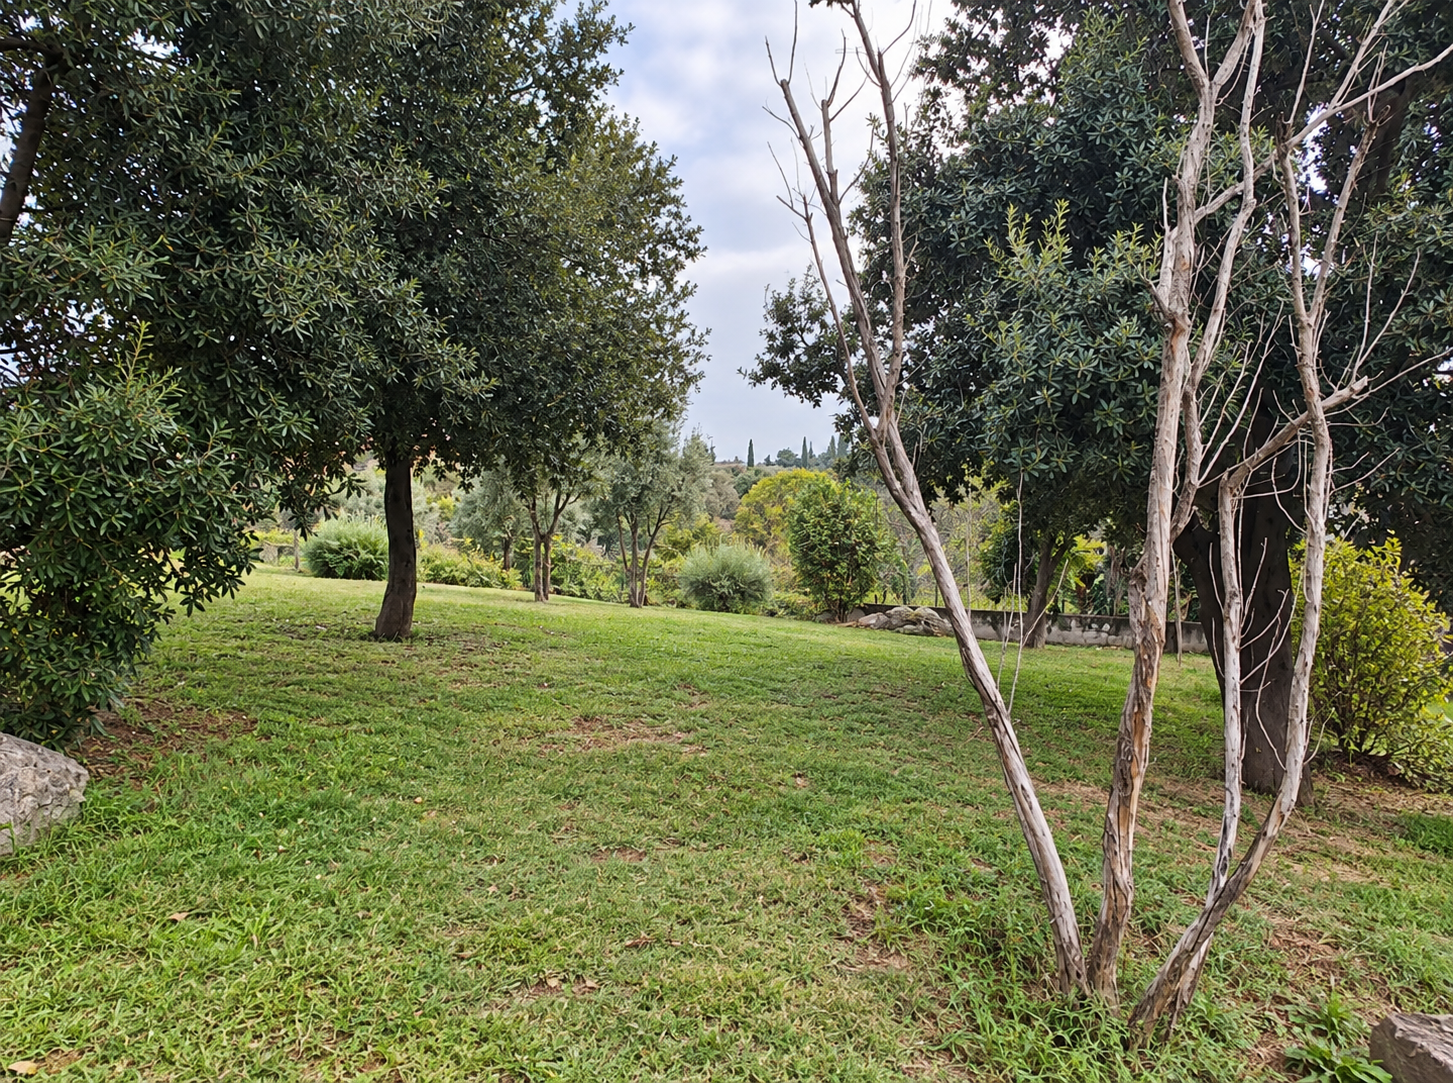
Fotografía real de la zona arbolada.
3. Las zonas de paso son tan importantes como las zonas de corte
Este fue uno de los aspectos más interesantes de la visita.
Las tres superficies de césped están conectadas, pero el robot necesita atravesar recorridos donde no debe segar, incluidos pasos pavimentados.
Para gestionar correctamente una finca así, no basta con dibujar tres zonas de trabajo en una aplicación.
El software debe permitir establecer conexiones entre ellas y distinguir las áreas de siega de las rutas de tránsito.
El objetivo es que el robot pueda terminar el trabajo en una zona, desplazarse por el recorrido establecido y comenzar a cortar en otra, sin necesidad de trasladarlo manualmente.
Durante la evaluación comprobamos sobre el terreno la viabilidad de estos recorridos con una de las plataformas consideradas.
Sin embargo, una función de paso virtual no elimina las limitaciones físicas. También debemos comprobar la anchura disponible, los bordillos, los desniveles, la adherencia y los posibles obstáculos que puedan aparecer durante el desplazamiento.
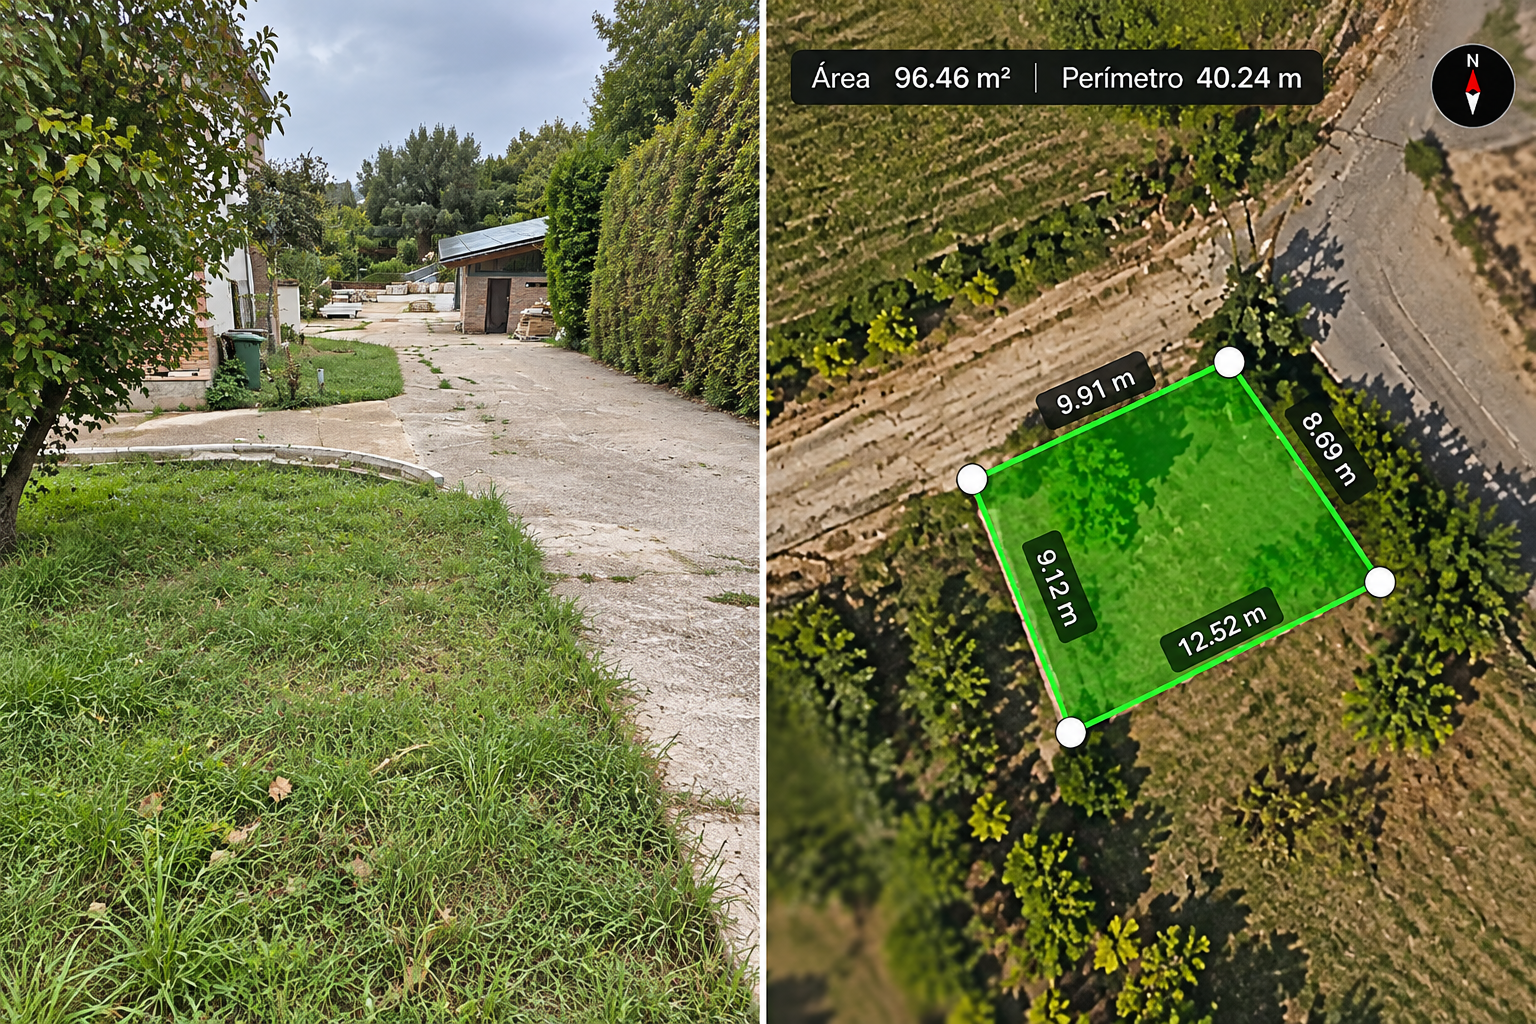
Fotografía del paso pavimentado y esquema de conexión entre zonas.
4. Pendientes, terreno y tracción
Las pendientes son otro factor decisivo.
No basta con conocer la inclinación máxima anunciada en la ficha técnica. También debemos observar dónde aparece esa pendiente y cómo tendrá que recorrerla el robot.
Una subida amplia y despejada no presenta las mismas dificultades que una pendiente lateral junto a una piscina, un muro o una zona de piedras.
Además, el tipo de suelo y la vegetación influyen en el esfuerzo necesario para desplazarse y cortar.
En terrenos exigentes puede tener sentido valorar robots con tracción a las cuatro ruedas (4WD o AWD). Pero disponer de cuatro ruedas motrices no garantiza superar cualquier desnivel: hay que comprobar los límites concretos del modelo y las condiciones reales del terreno.
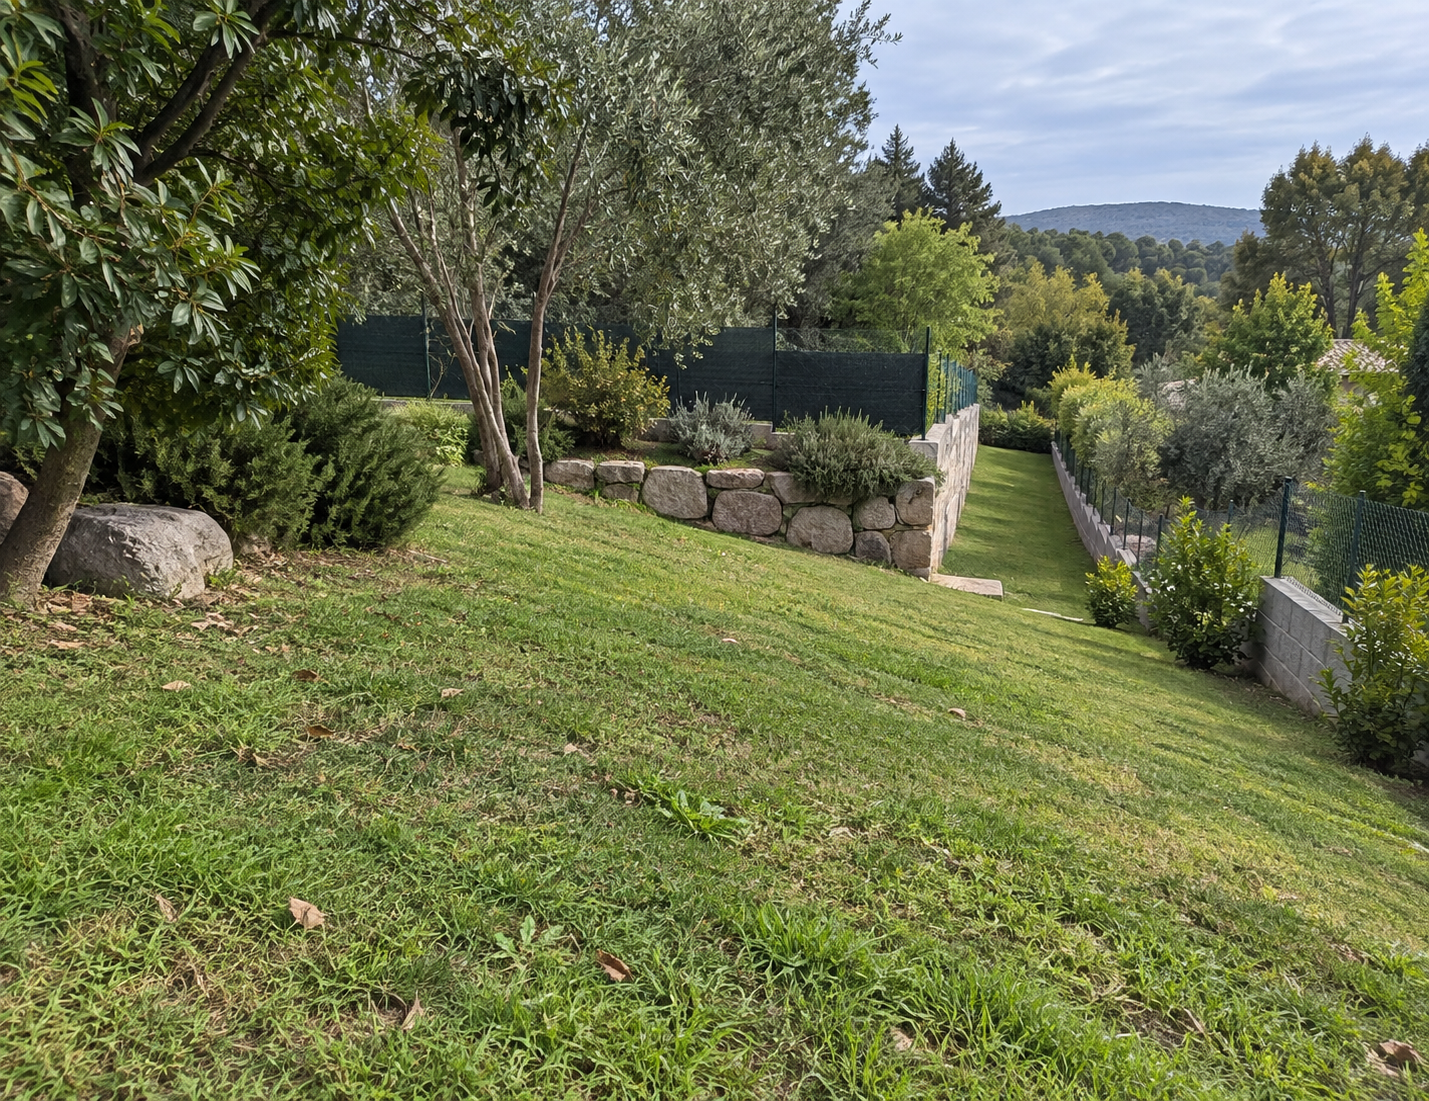
Una zona del jardín donde se aprecie la pendiente y la vegetación.
5. Piscinas, piedras y límites delicados
Un robot cortacésped debe saber dónde cortar, pero también dónde no debe entrar.
En una finca con piscina, bordes elevados, rocas decorativas y parterres, es fundamental definir correctamente los límites de trabajo y las zonas excluidas.
Los sistemas de navegación virtual permiten configurar áreas donde el robot no debe acceder, siempre dentro de las capacidades de cada plataforma.
Pero hay una diferencia importante entre evitar una jardinera y trabajar junto a un desnivel peligroso.
En los puntos especialmente delicados, la precisión de posicionamiento no debería ser la única medida de seguridad. Puede ser necesario mantener una distancia adicional o disponer de una barrera física adecuada.
La seguridad debe resolverse antes de poner el robot a trabajar de forma autónoma.
6. El software importa tanto como el hardware
En nuestra experiencia técnica hemos encontrado robots con una construcción mecánica sólida que, sin embargo, ofrecen distintas posibilidades a la hora de configurar jardines complejos.
Esto no significa que una máquina sea necesariamente mejor que otra en todos los aspectos.
Significa que debemos evaluar dos elementos diferentes:
El hardware: tracción, ruedas, sistema de corte, sensores, autonomía, resistencia y capacidad para desplazarse por el terreno.
El software: creación de mapas, definición de áreas, rutas de tránsito, zonas prohibidas, planificación de trabajo y gestión de obstáculos.
En un jardín sencillo, algunas de estas diferencias pueden pasar inadvertidas.
En una finca con tres sectores conectados por pavimento, pueden determinar si el robot trabaja de forma autónoma o necesita intervención humana.
Por eso no recomendamos elegir exclusivamente por potencia, superficie o número de sensores.
7. ¿Un robot para toda la finca o dos robots pequeños?
Esta es precisamente la decisión que se está valorando en el caso que analizamos.
Una posibilidad consiste en utilizar un único robot con capacidad suficiente para trabajar las tres áreas. La otra es repartir el mantenimiento entre dos equipos de menor tamaño.
Un único robot
Su principal ventaja es la simplicidad de disponer de una sola máquina, una base y un sistema de mantenimiento.
Sin embargo, necesita gestionar correctamente todas las zonas y sus conexiones. También debe disponer de capacidad suficiente para completar el trabajo con una frecuencia adecuada.
Dos robots pequeños
Pueden permitir que diferentes sectores trabajen de forma independiente y evitar determinados desplazamientos entre zonas.
A cambio, pueden requerir dos estaciones de carga, mayor inversión en componentes y mantenimiento de dos equipos.
Tampoco debemos asumir que dos robots pequeños serán siempre más económicos o eficientes.
La decisión depende de la distribución del jardín, las capacidades de los modelos considerados y el coste total de la solución.
En este caso, ambas alternativas siguen formando parte de la evaluación del cliente. No sería correcto presentar una elección como definitiva antes de tomarla.
8. Qué comprobamos antes de recomendar un robot cortacésped
Cuando analizamos un jardín complejo, no empezamos preguntando qué marca prefiere el propietario.
Primero necesitamos conocer la superficie real de césped, las zonas que deben mantenerse y cómo se conectan.
Después observamos la vegetación, los edificios y las condiciones que pueden afectar a la navegación. Revisamos los pasos estrechos, las pendientes, el terreno, los bordes delicados y los obstáculos.
También estudiamos dónde puede instalarse la estación de carga, qué conectividad necesita el modelo y qué presupuesto tiene sentido para el proyecto.
Solo entonces comparamos las plataformas que podrían funcionar.
En algunos jardines, la solución será un robot RTK. En otros, un sistema LiDAR, una plataforma híbrida o incluso un robot con cable perimetral.
Y, en determinadas fincas, tendremos que decidir si conviene utilizar una máquina o dividir el trabajo entre varias.
Conclusión: el jardín decide
Un robot cortacésped para 2.000 m² no es necesariamente adecuado para todos los jardines de 2.000 m².
La superficie determina parte de la capacidad necesaria. Pero la navegación, la tracción, la distribución de las zonas y las funciones del software determinan si esa capacidad puede aprovecharse realmente.
El caso que hemos analizado muestra por qué merece la pena estudiar una finca antes de elegir un modelo.
Los metros cuadrados sirven para empezar a seleccionar. El jardín termina de decidir.
Si estás pensando en instalar un robot cortacésped sin cable perimetral, empieza por conocer las posibilidades y limitaciones de las diferentes tecnologías en nuestra guía sobre robots cortacésped sin cable.
En Mowex podemos ayudarte a valorar qué características necesita un robot para trabajar en tu jardín, antes de decidir qué modelo comprar.
