
Robot cortacésped RTK vs LiDAR: diferencias y cuál elegir según tu jardín
RTK y LiDAR son dos de las tecnologías que han permitido eliminar el cable perimetral en muchos robots cortacésped actuales. Ambas pueden conseguir que un robot trabaje de forma ordenada dentro de un mapa virtual, pero la manera en la que determinan dónde se encuentra el robot es muy diferente.
Y esa diferencia importa.
Un jardín que ofrece unas condiciones excelentes para RTK puede ser complicado para determinados sistemas LiDAR. Y un espacio donde la señal RTK se degrada puede ofrecer precisamente las referencias que necesita un LiDAR para orientarse.
Después de trabajar con ambas tecnologías en jardines muy distintos, nuestra conclusión es sencilla:
no existe una tecnología mejor para todos los jardines. Existe una tecnología más adecuada para determinadas condiciones.
Por eso, antes de decidir entre RTK o LiDAR, conviene entender qué necesita cada sistema para trabajar correctamente.
RTK y LiDAR: dos formas diferentes de resolver el mismo problema
Un robot cortacésped sin cable necesita responder constantemente a una pregunta: ¿dónde estoy?
RTK y LiDAR pueden responderla de maneras muy diferentes.
RTK: posicionarse utilizando satélites
RTK (Real-Time Kinematic) parte del posicionamiento mediante satélites y añade información de corrección para conseguir una precisión mucho mayor que la obtenida mediante un sistema GNSS convencional.
Simplificando mucho, el robot conoce su posición gracias a la información que recibe del sistema de satélites y a las correcciones que permiten reducir el error.
Para que funcione correctamente necesita unas condiciones adecuadas de recepción.
Árboles, edificios, muros y otros elementos pueden dificultar esa recepción en determinadas zonas del jardín. La arquitectura del entorno e incluso determinadas fuentes de interferencias también pueden influir.
Esto no significa que un jardín con árboles sea automáticamente incompatible con RTK. Significa que la visibilidad del cielo y las condiciones de señal forman parte del análisis que debemos realizar antes de instalarlo.
LiDAR: posicionarse leyendo el entorno
LiDAR trabaja de otra manera.
El sensor escanea el espacio que rodea al robot y obtiene información sobre las distancias y formas de los elementos presentes en el entorno. Esas referencias permiten construir y comparar un mapa del espacio para determinar dónde se encuentra.
Un árbol, una pared, una vivienda o diferentes elementos del jardín pueden convertirse en referencias útiles.
Por eso existe una diferencia fundamental entre ambos sistemas:
RTK obtiene gran parte de su información de posicionamiento desde el exterior del jardín; LiDAR necesita encontrar información útil dentro del propio entorno.
Y eso provoca situaciones aparentemente contradictorias.
Un terreno de 10.000 m² puede ser muy sencillo para RTK
Uno de los mejores entornos RTK que hemos encontrado trabajando con robots cortacésped fue un aeródromo de aproximadamente 10.000 m².
La zona de trabajo era prácticamente cuadrada, muy abierta y sin árboles ni grandes obstáculos alrededor.
Además, disponíamos de un emplazamiento elevado y despejado donde colocar la antena RTK.
Sobre el papel podría parecer un trabajo difícil simplemente por sus dimensiones. En realidad, desde el punto de vista del posicionamiento RTK, las condiciones eran extraordinariamente favorables.
Había una gran superficie de césped, pero muy pocos elementos capaces de comprometer la recepción.
Es un buen ejemplo de por qué los metros cuadrados no determinan por sí solos la dificultad de una instalación.
Una superficie enorme y abierta puede resultar más sencilla para un sistema RTK que un jardín mucho más pequeño rodeado de obstáculos.
Cinco metros pueden ser más difíciles para RTK que 10.000 m²
En otra instalación encontramos prácticamente la situación contraria.
El robot debía atravesar un paso de unos cinco metros de ancho situado entre una masía y una valla formada por setos altos y un muro de piedra.
Cinco metros son espacio más que suficiente físicamente para que circule un robot cortacésped.
El problema no era el ancho.
Era el entorno.
Al entrar en ese corredor, las condiciones de recepción empeoraban hasta el punto de que el robot RTK que estábamos utilizando perdía su posicionamiento y se detenía.
Cada vez que llegaba a aquella zona ocurría lo mismo.
En ese mismo tipo de entorno hemos podido trabajar con sistemas basados en LiDAR y visión sin encontrarnos con el mismo problema de posicionamiento.
La conclusión es importante:
un paso puede ser suficientemente ancho para el robot y, aun así, ser complicado para su tecnología de navegación.
Cuándo puede tener ventaja un robot cortacésped LiDAR
Los entornos que dificultan el trabajo a un sistema basado principalmente en satélites pueden ser precisamente aquellos que proporcionan mucha información a un LiDAR.
Zonas entre edificios, jardines con árboles, pinedas, espacios bajo palmeras, parques infantiles o áreas con numerosos elementos físicos pueden proporcionar muchas referencias diferentes.
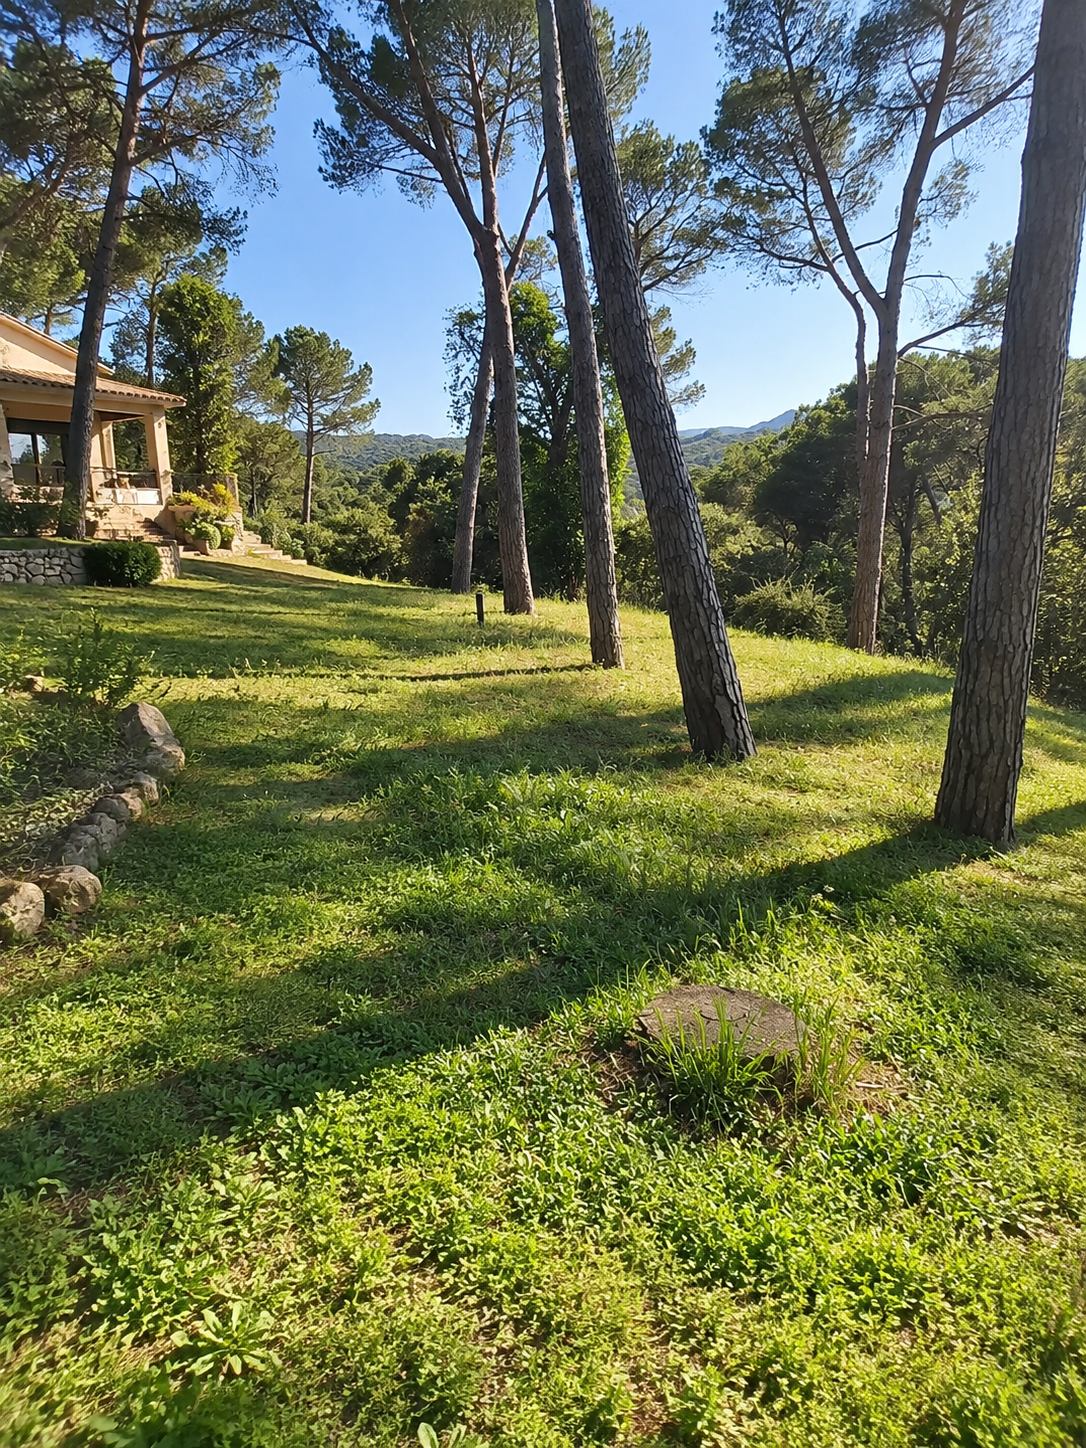
Un entorno con arbolado, desniveles y numerosas referencias físicas puede resultar favorable para un sistema LiDAR, mientras que la cobertura vegetal puede dificultar el posicionamiento basado principalmente en RTK.
En un jardín como este encontramos abundantes elementos que el sistema puede utilizar como referencias espaciales. Al mismo tiempo, la cobertura de los árboles puede complicar la recepción necesaria para determinados sistemas RTK.
Esto no convierte automáticamente al LiDAR en la mejor opción.
Todavía debemos valorar pendientes, superficie, dimensiones, pasos, alcance del sensor, hardware del robot y muchos otros factores.
Pero sí explica por qué RTK y LiDAR pueden comportarse de manera muy diferente en el mismo jardín.
El punto débil del LiDAR: cuando faltan referencias
Podríamos pensar entonces que llenar el entorno de referencias complica el RTK y beneficia al LiDAR.
Pero existe el problema contrario.
¿Qué ocurre cuando prácticamente no hay nada que escanear?
En superficies grandes, abiertas y relativamente uniformes, determinados sistemas LiDAR pueden encontrar dificultades para determinar su posición cuando se alejan demasiado de referencias suficientemente diferenciadas.
Lo hemos comprobado durante pruebas reales.
En una finca de grandes dimensiones probamos un robot basado en LiDAR. En determinadas zonas abiertas, el robot terminaba deteniéndose y girando sobre sí mismo, escaneando el entorno en diferentes direcciones sin conseguir determinar con suficiente seguridad hacia dónde debía continuar.
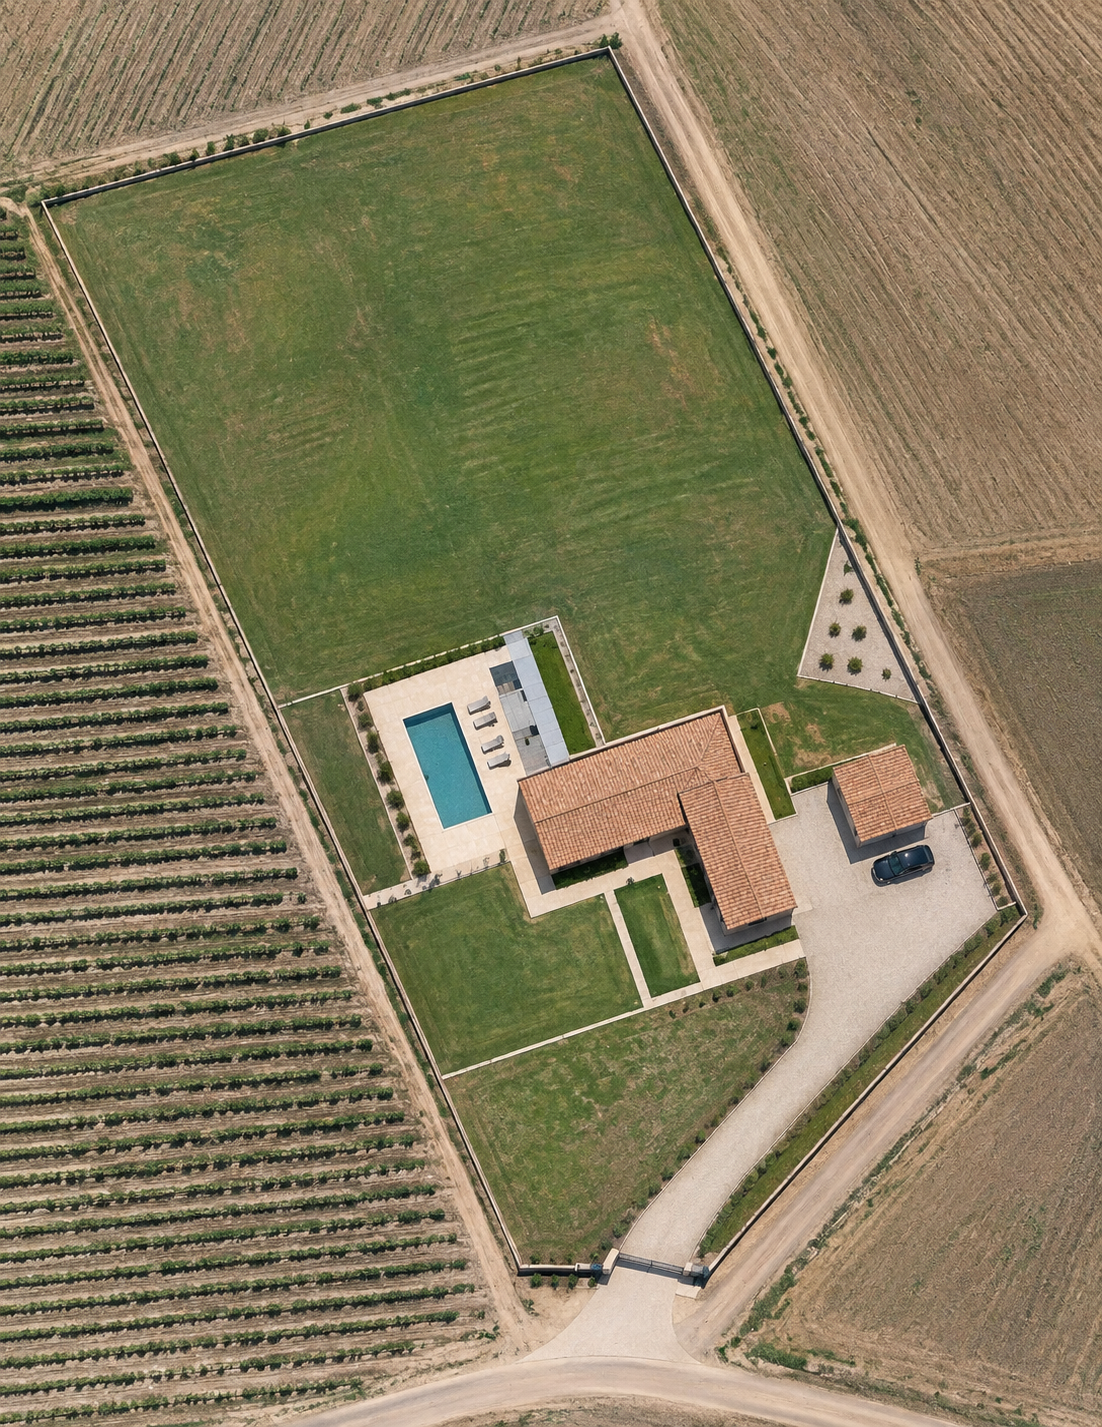
Representación modificada de una finca real analizada por Mowex. Las grandes superficies abiertas y con pocas referencias físicas pueden plantear dificultades a determinados sistemas LiDAR, mientras que ofrecen condiciones favorables para el posicionamiento RTK si existe buena cobertura.
En algunos equipos que hemos probado, el alcance útil del LiDAR ronda aproximadamente los 40 metros. Esta cifra no puede generalizarse a todos los robots, porque depende completamente del sensor y del sistema utilizado.
De hecho, actualmente existen robots con sensores LiDAR que anuncian alcances superiores.
Lo importante no es quedarse con una cifra concreta, sino entender el principio:
Un LiDAR necesita información del entorno que pueda utilizar para localizarse.
Si el espacio es suficientemente grande, uniforme y carente de referencias útiles, pueden aparecer dificultades.
El mismo jardín: LiDAR con dificultades, RTK trabajando correctamente
Esta diferencia la hemos podido comprobar en la misma finca.
Después de las dificultades encontradas con el sistema LiDAR, probamos un robot cuyo sistema principal de posicionamiento era RTK y que además incorporaba visión.
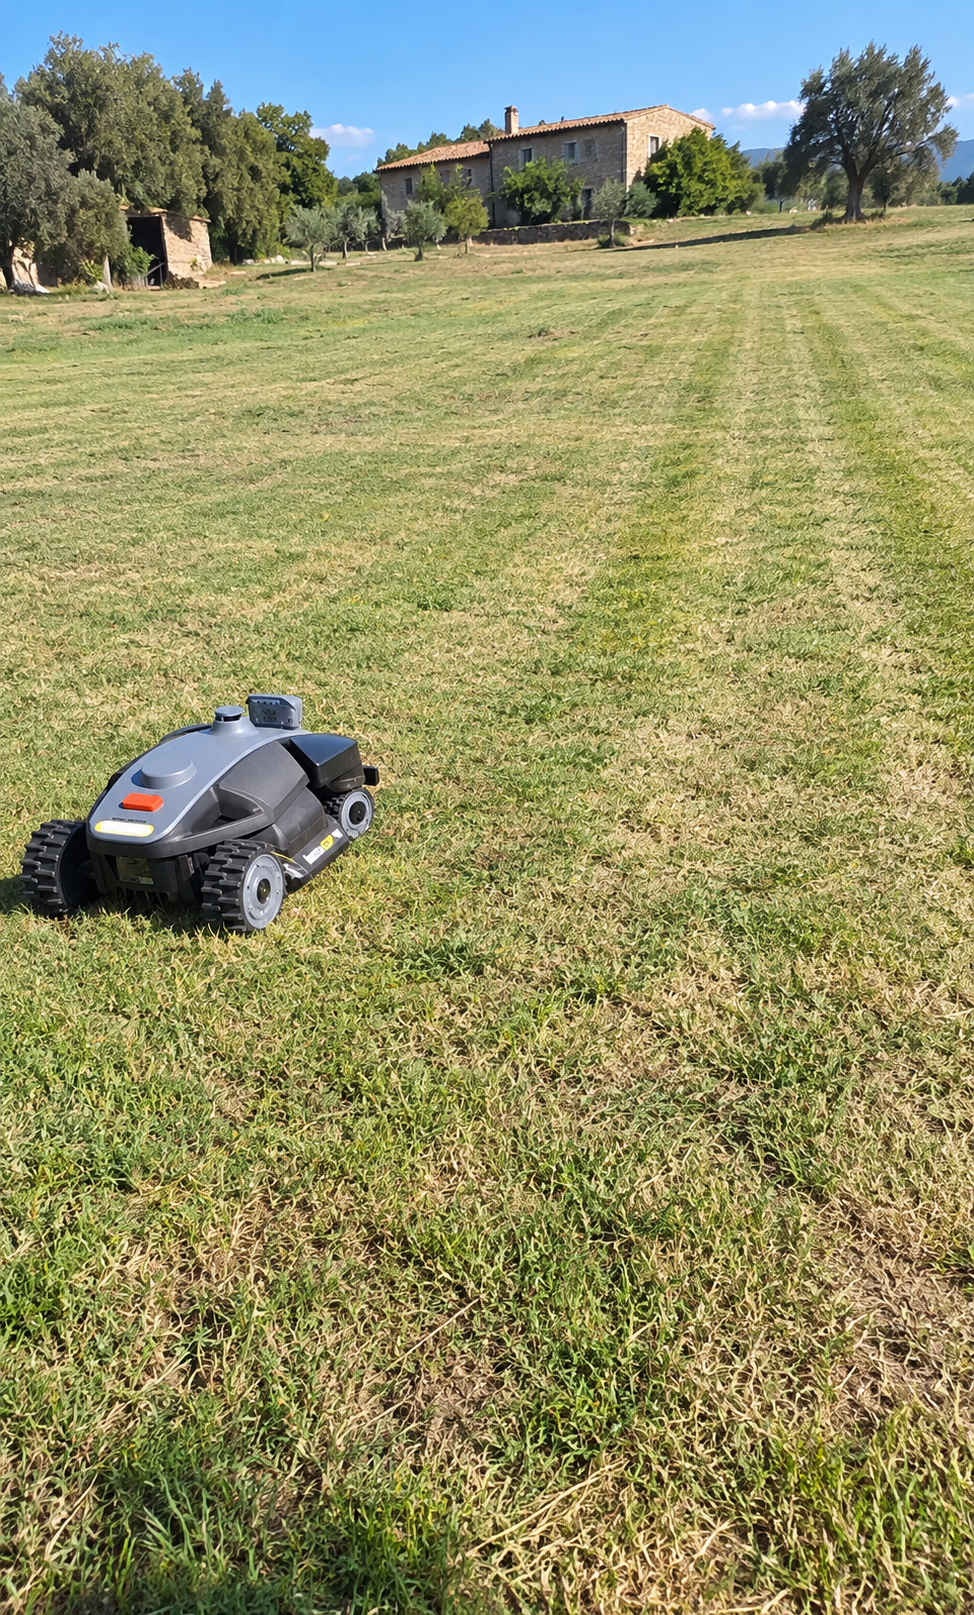
Prueba realizada por Mowex en una finca abierta donde un sistema LiDAR había tenido dificultades para orientarse por la falta de referencias. El sistema híbrido apoyado en RTK pudo trabajar y mantener un patrón de corte ordenado.
En este caso el comportamiento fue completamente diferente.
La superficie abierta que dificultaba el posicionamiento del LiDAR proporcionaba unas condiciones mucho más favorables para RTK.
El robot pudo desplazarse por la finca y mantener un patrón de corte ordenado.
Las líneas visibles sobre el césped de la fotografía permiten apreciar ese patrón.
No significa que RTK sea mejor que LiDAR.
Significa que aquel jardín ofrecía mejores condiciones para un sistema que utilizaba RTK como posicionamiento principal que para el LiDAR concreto que habíamos probado anteriormente.
Y esa distinción es fundamental cuando se comparan tecnologías.
RTK + visión: cuando el robot no solo necesita saber dónde está
Hay otra cuestión que una comparación sencilla entre RTK y LiDAR suele pasar por alto.
Saber dónde está el robot y saber qué tiene delante son problemas diferentes.
Un sistema RTK puede proporcionar un posicionamiento excelente y, sin embargo, el robot encontrarse con un objeto que ayer no estaba allí.
Una rama.
Un juguete.
Una piedra.
Una silla.
O, como hemos visto en una instalación real, piedras desplazadas por el paso de vehículos.
En la finca anterior probamos un robot que combina RTK con visión artificial.
El RTK se encargaba principalmente del posicionamiento mientras que la visión permitía interpretar determinados obstáculos presentes en el entorno.
Cuando encontraba un elemento inesperado, podía detectarlo, esquivarlo y reorganizar su trayectoria.
Actualmente trabaja allí otro robot RTK que no dispone de cámara.
Su posicionamiento puede ser correcto, pero cuando un vehículo desplaza una piedra o aparece algún elemento inesperado en mitad de la zona de trabajo, tiene muchas más dificultades para interpretarlo y puede terminar atascándose.
Por eso conviene separar dos conceptos:
Posicionamiento: saber dónde está el robot.
Percepción: entender qué ocurre alrededor del robot.
Los sistemas actuales empiezan a combinar RTK, LiDAR y visión precisamente porque cada sensor puede aportar información diferente.
RTK vs LiDAR: comparación rápida
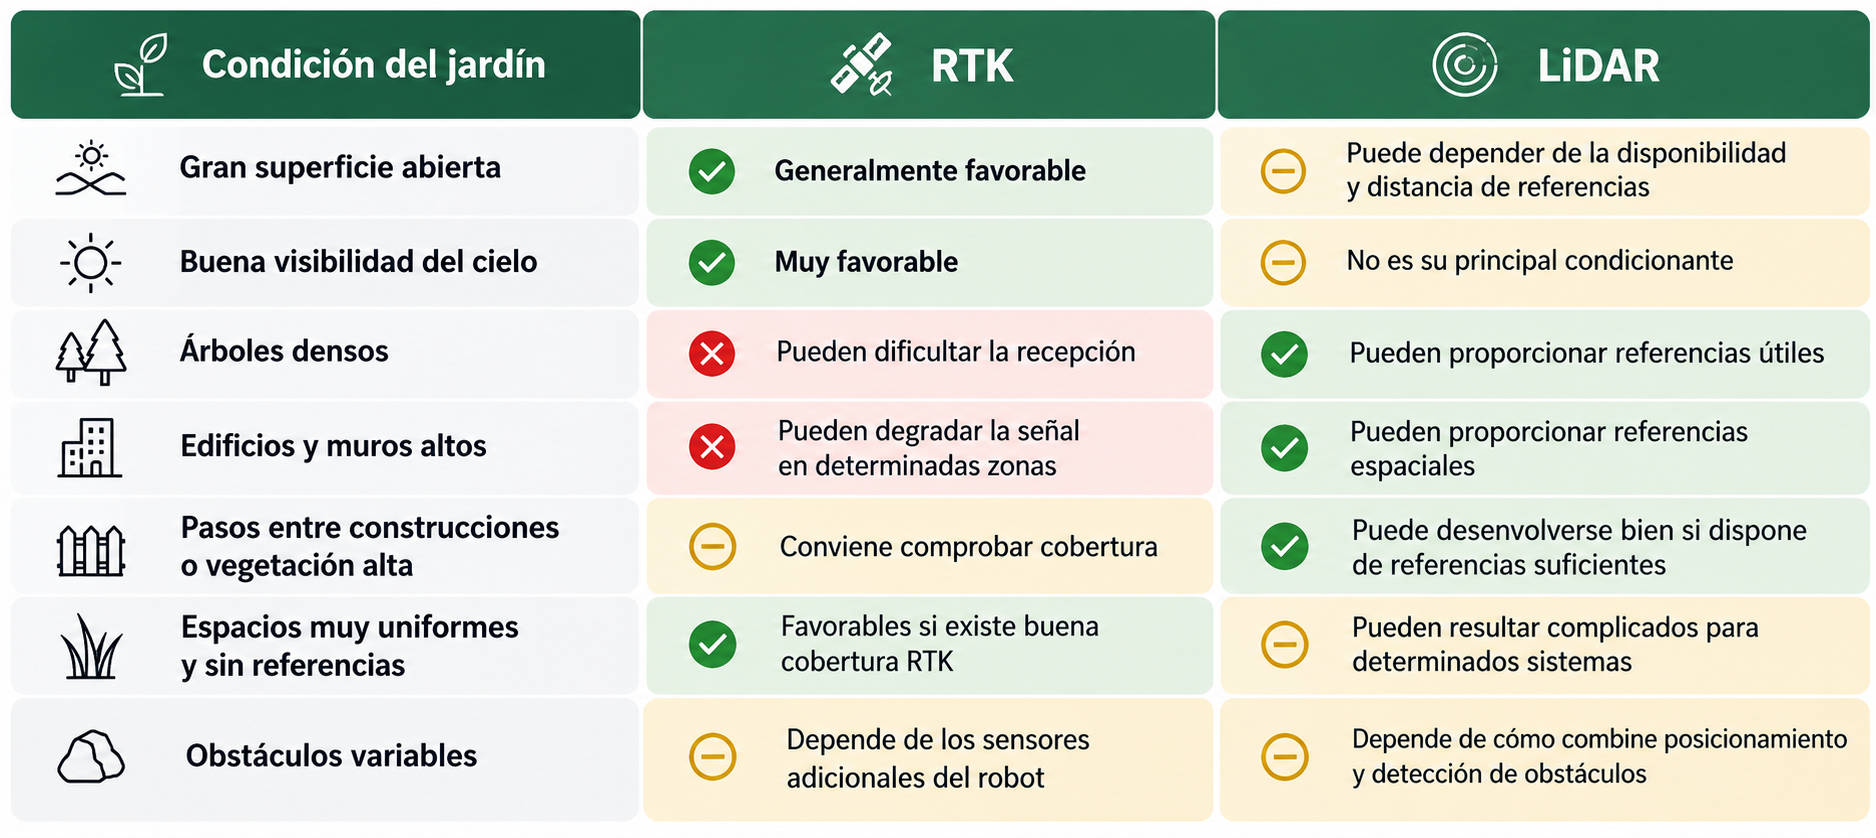
Tabla rápida RTK VS LIDAR
Esta tabla debe entenderse como una orientación.
Dos robots que anuncian la misma tecnología pueden comportarse de forma diferente porque también intervienen el sensor utilizado, el software, el hardware, el sistema de tracción y la forma en la que cada fabricante combina la información disponible.
¿Y los sistemas que combinan RTK, LiDAR y visión?
La evolución actual de los robots cortacésped está haciendo que la frontera entre tecnologías sea cada vez menos rígida.
Ya existen plataformas que combinan varios sistemas de navegación y percepción.
La lógica es sencilla: utilizar las fortalezas de un sistema para compensar las limitaciones de otro.
En una zona abierta puede resultar especialmente útil el posicionamiento RTK. Al entrar bajo árboles o cerca de construcciones, otro sistema puede aportar información adicional. Y la visión puede ayudar a interpretar obstáculos que no forman parte del mapa original.
Pero tampoco deberíamos concluir que cuantos más sensores tenga un robot, mejor será necesariamente para nuestro jardín.
Más importante que contar sensores es saber cómo utiliza el robot esa información y qué ocurre cuando uno de los sistemas deja de disponer de condiciones favorables.
Entonces, ¿RTK o LiDAR para mi jardín?
Antes de recomendar una tecnología, nosotros intentamos responder primero a otras preguntas:
¿Qué superficie real de césped debe trabajar?
¿Qué árboles, edificios y obstáculos existen?
¿Hay piscina, desniveles o bordes delicados?
¿Cuáles son los pasos más estrechos?
¿Qué pendientes encontramos?
¿Cómo es el terreno y qué tipo de césped tenemos?
¿Dónde podemos instalar la base y, cuando sea necesaria, la antena?
¿Qué conectividad existe?
¿Qué presupuesto queremos destinar al robot?
Solo después tiene sentido hablar de modelos y tecnologías.
Un jardín abierto puede llevarnos hacia RTK.
Un espacio muy cubierto y con abundantes referencias puede hacer especialmente interesante el LiDAR.
Un jardín que combina ambas situaciones puede beneficiarse de un sistema híbrido.
Y existen jardines donde, después de analizar todas las condiciones, seguimos recomendando una instalación tradicional con cable perimetral.
Nuestra conclusión después de trabajar con RTK y LiDAR
Si algo hemos aprendido probando robots cortacésped con diferentes sistemas de navegación, es que no conviene elegir primero la tecnología y después intentar adaptarla al jardín.
Conviene hacer exactamente lo contrario.
Primero analizamos el jardín.
Después buscamos qué tecnología puede trabajar mejor dentro de él.
RTK puede ser extraordinariamente preciso en grandes espacios abiertos y tener dificultades en una pequeña zona rodeada de obstáculos.
LiDAR puede desenvolverse muy bien entre árboles y referencias físicas y, sin embargo, encontrar dificultades en una gran extensión uniforme.
Y los sistemas híbridos están reduciendo algunas de estas limitaciones combinando diferentes formas de posicionarse y percibir el entorno.
Por eso nuestra respuesta a “¿RTK o LiDAR?” casi siempre empieza igual:
Enséñanos primero el jardín.
Si todavía estás empezando a valorar qué sistema necesitas, puedes consultar nuestra [guía sobre robots cortacésped sin cable perimetral], donde explicamos las principales tecnologías y los factores que conviene analizar antes de elegir.
Y si tienes dudas sobre tu jardín, puedes enviarnos sus características para que estudiemos qué tipo de sistema puede encajar mejor.
Preguntas frecuentes sobre RTK y LiDAR
¿Qué es mejor para un robot cortacésped, RTK o LiDAR?
Ninguno es mejor en todos los jardines. RTK suele encontrar condiciones favorables en espacios abiertos con buena recepción, mientras que LiDAR puede beneficiarse de entornos con numerosas referencias físicas. La elección depende de las características concretas del jardín y del robot.
¿Puede funcionar RTK debajo de árboles?
Depende de la densidad de la vegetación, de la geometría del entorno y del sistema utilizado. Los árboles pueden degradar la recepción de señales satelitales, aunque algunos robots combinan RTK con visión, LiDAR u otros sistemas para mantener la navegación en zonas más difíciles.
¿Puede perderse un robot LiDAR en un jardín abierto?
Puede ocurrir con determinados sistemas si el robot se encuentra lejos de referencias útiles para localizarse. El comportamiento depende del tipo y alcance del sensor, del software y de las características del entorno.
¿LiDAR necesita una antena RTK?
No necesariamente. Existen robots cuyo posicionamiento puede basarse principalmente en LiDAR y otros que combinan LiDAR con RTK o Network RTK. Depende de la arquitectura de navegación de cada modelo.
¿Un robot con RTK y cámara es mejor que uno solo con RTK?
La cámara puede aportar información adicional para reconocer obstáculos y, dependiendo del sistema, complementar la navegación cuando las condiciones RTK empeoran. Pero su utilidad real depende de cómo cada fabricante integre ambos sistemas.
¿Los metros cuadrados determinan qué tecnología necesito?
No. La superficie sirve para descartar robots que no tengan capacidad suficiente, pero no determina por sí sola el sistema de navegación adecuado. Árboles, edificios, pasos, pendientes, bordes, terreno y disponibilidad de señal pueden ser igual o más importantes.
